Au lycée, j’ai passé un baccalauréat filière scientifique avec option sciences de l’ingénieur. Cette formation prenait la place de la SVT dans le cursus et la remplaçait par divers cours de sciences orientées sur l’informatique, l’électronique et la mécanique des matériaux. J’y ai donc suivi des cours sur les bases de l’électronique (porte logique, logique combinatoire, convertisseur…), sur l’informatique avec de la programmation grafcet et C ainsi que des cours de mécanique où l’on a appris à utiliser l’outil de CAO Solidwork.
Pour rendre compte du travail réalisé en S.I nous avons eu deux TPE, l’un en première et l’autre en terminale. Pour ces TPE, nous devions imaginer un projet mêlant informatique, électronique et mécanique.
Pour le TPE de première avec deux autres étudiants nous avons imaginé un robot capable de se déplacer dans les champs agricoles pour récupérer des informations relatives à l’humidité du sol (entre autres). L’idée derrière cela était de permettre à l’agriculteur de mieux connaître les besoins en eau de son domaine agricole, et cela, avec une précision géographique là plus grande possible.
L’idée pour ce projet est venue d’une expérience personnelle, en 2016, j’ai eu la chance de participer à un programme d’échange linguistique aux États-Unis. J’ai vécu 10 mois dans une petite ville du Kansas. Cet état américain est surnommé, la réserve à grain de l’Amérique. En effet, on y trouve une concentration de domaines céréaliers très importante. Ce qu’il est important de prendre en compte c’est l’échelle incroyable à laquelle est pratiquée l’agriculture. Elle n’a rien à voir avec celle à laquelle nous sommes habitués en France. Les parcelles de cultures sont immensément grandes, demandent énormément de main d’œuvre et de ressources pour produire en adéquation avec les besoins du pays. Or, en même temps, cette région (en tout cas à l’époque où j’y étais) avait de graves problèmes de sécheresse, le lac alimentant la région étant surexploité par les agriculteurs locaux.
On pouvait voir à longueur de journée les énormes jets qui arrosaient les champs sans vraiment chercher à savoir si, telle ou telle parcelle avait vraiment besoin d’eau.
En effet, la topologie d’un champ impacte fortement la capacité du sol à garder son eau, par exemple un champ en cuvette sera plus sec sur les pentes qu’au fond de la cuvette, à l’inverse le sommet d’une colline sera plus sec que le bas de la colline etc.
Il nous a donc fallu imaginer un robot capable de se déplacer dans un champ avec toutes les difficultés que cela comporte (présence de boue, pierres, plantes…), capable d’utiliser un instrument de mesure (dans notre cas une sonde à humidité) ainsi qu’un système capable de fonctionner le plus longtemps possible, et cela, avec un système de guidage permettant au robot de se déplacer et de cartographier l’humidité du terrain sans opérateur. Nous avons trouvé diverses solutions à ces problèmes après avoir étudié chaque cas et pesé le pour et le contre de chaque solution. (si vous souhaitez plus d’information sur les solutions techniques retenues pour la conception du robot un dossier est disponible en bas de page).
Mon travail dans ce projet était en partie de penser le système de communication entre chaque partie constituant le robot. En effet, nous avons utilisé un Raspberry pi, comme unité centrale et un Arduino méga, pour contrôler les divers éléments constituant le robot (hors système de guidage) soit le GPS, la sonde, le pilotage des moteurs ainsi que le module GSM.
J’ai écrit le code pour chaque module contrôlé par l’Arduino ainsi que le protocole de communication et les normes utilisées. J’ai beaucoup appris avec ce projet, à l’inverse des TP réalisés en classe, le développement de ce projet s’est fait sans “guide“ comme on pouvait en avoir l’habitude avec les TP. Avant ce TPE j’avais déjà pu prendre en main le langage C++, mais le fait d’avoir un projet ou tout était à penser m’a énormément apporté dans ma manière de penser un algorithme et un programme informatique.
J’ai aussi conçu le circuit imprimé pilotant les moteurs et la partie puissance du robot. Il a fallu pour cela choisir les composants ainsi que les dimensionner pour répondre au cahier des charges. Cela a été ma première véritable conception de carte électronique. J’ai vraiment apprécié la partie électronique, c’est en partie ce travail qui à été réalisé pour le TPE qui m’a fait aimer cette matière.
Le robot jardinier ou “The Gardener“ nous a permis de participer au concours des sciences de l’ingénieur 2017 où l’on a obtenu le prix des collégiens, remis par ces derniers après avoir été voir chaque projet.
Pour plus d’information sur ce Projet vous pouvez télécharger le dossier qui a été remit au jury.
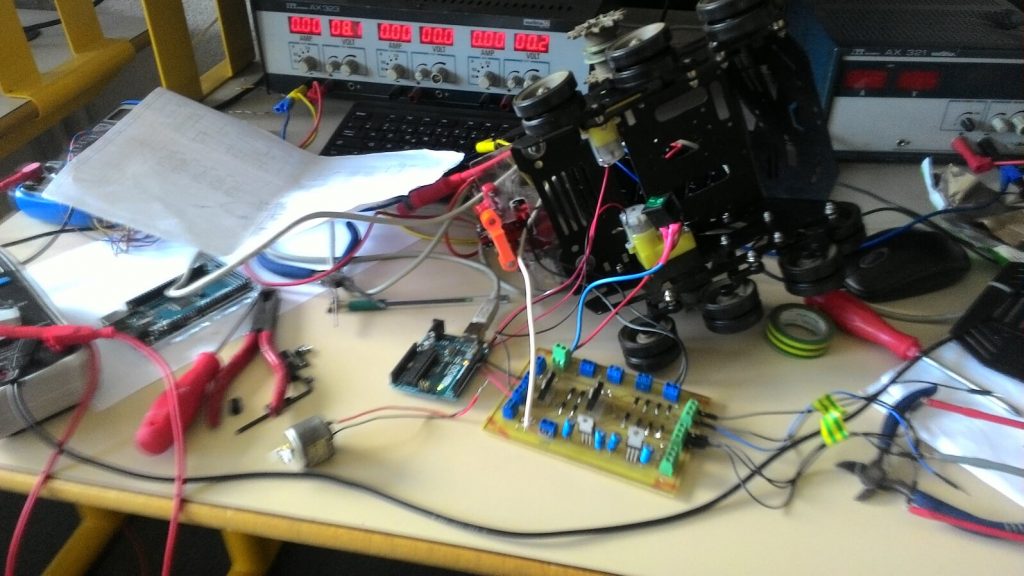
Débuggage de la carte électronique maison 
Discourt de remise de prix 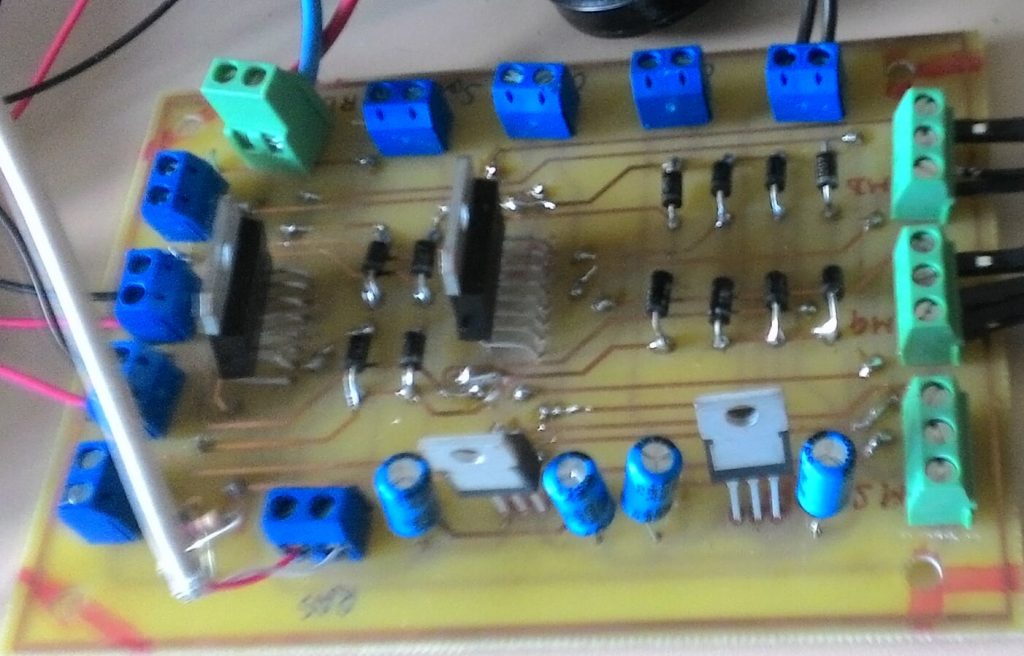
Carte électronique de gestion moteur 
Module de communication 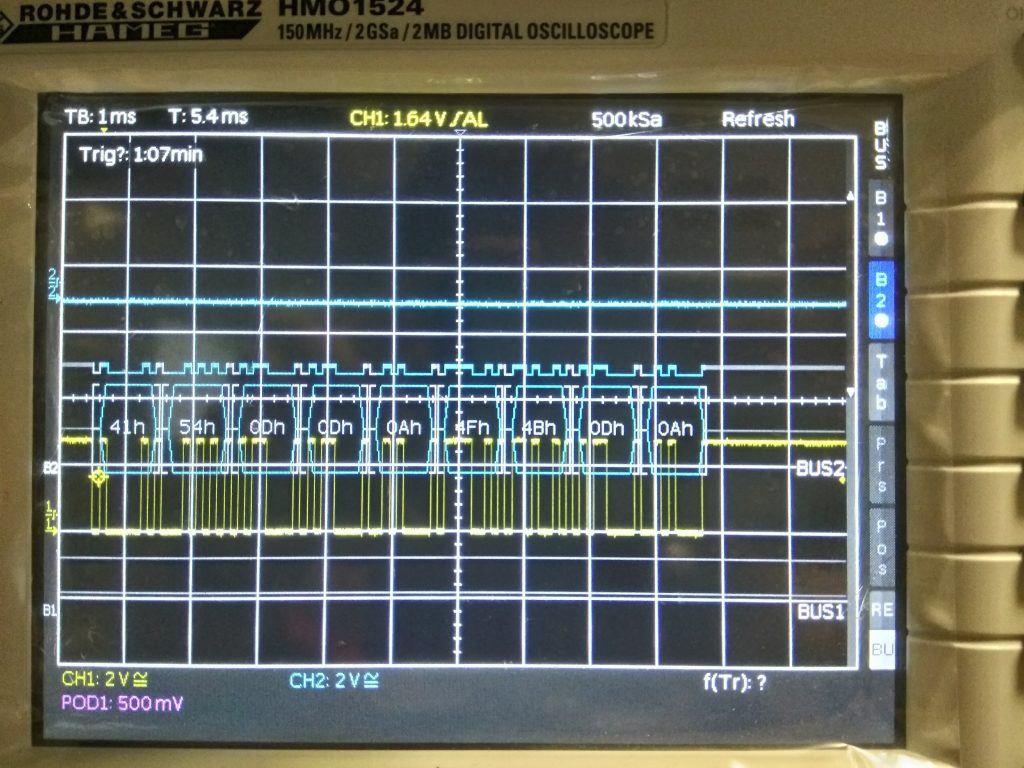
Débugage de la carte de pilotage 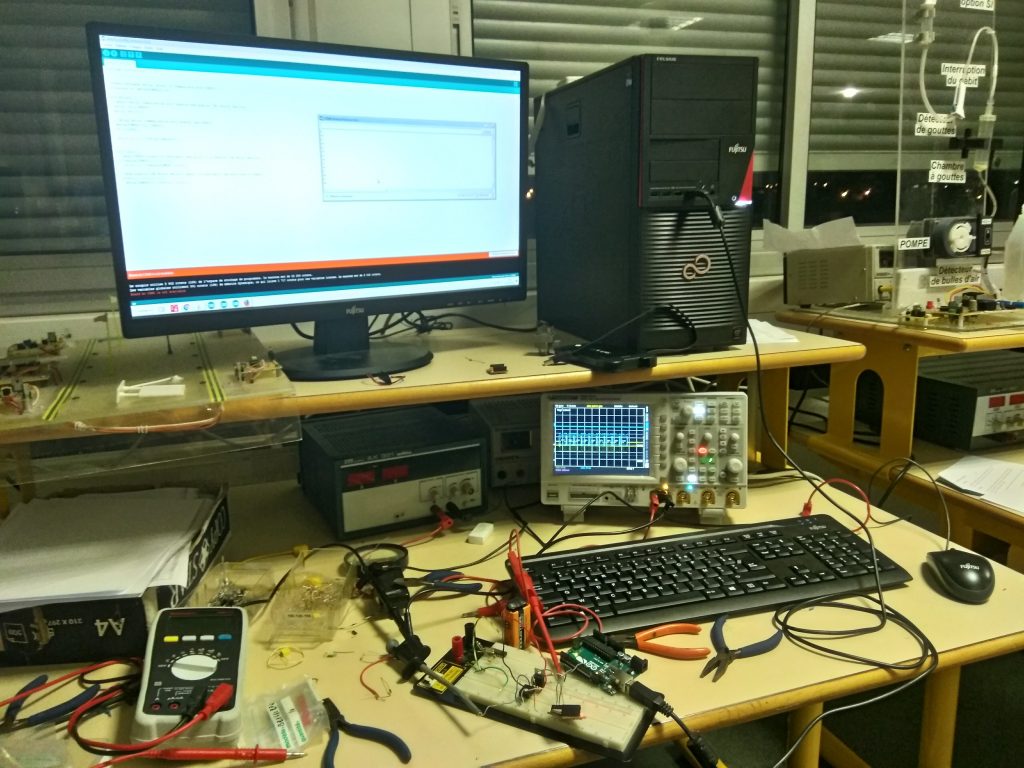
Débugage de la carte de pilotage 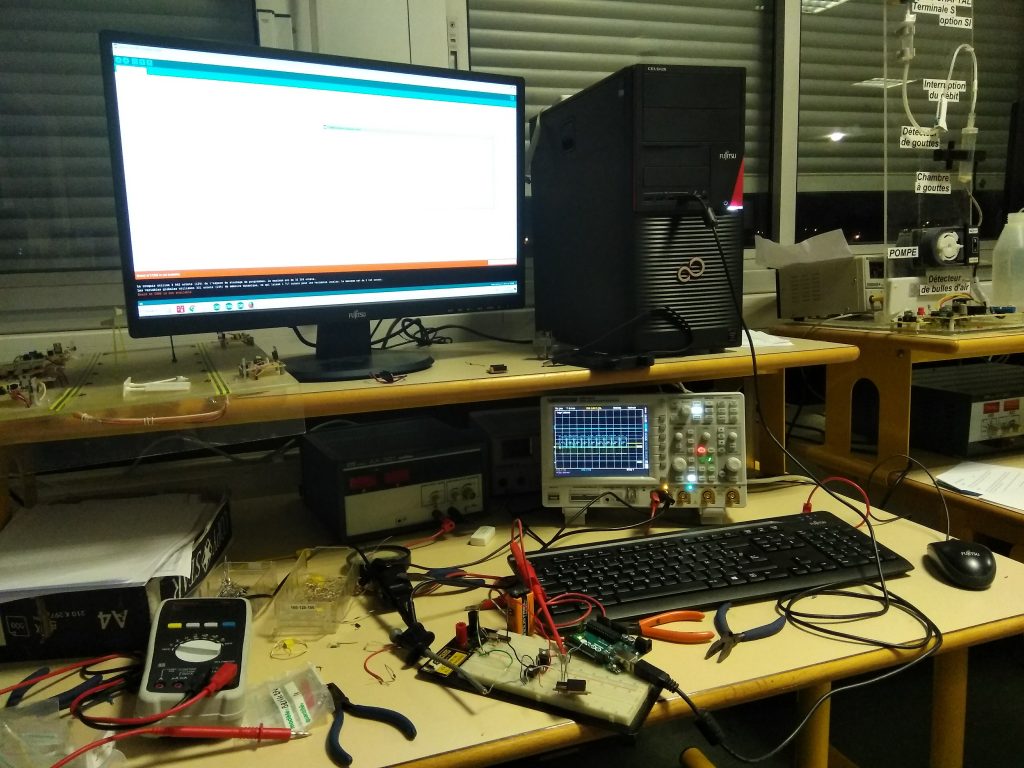
Débugage de la carte de pilotage 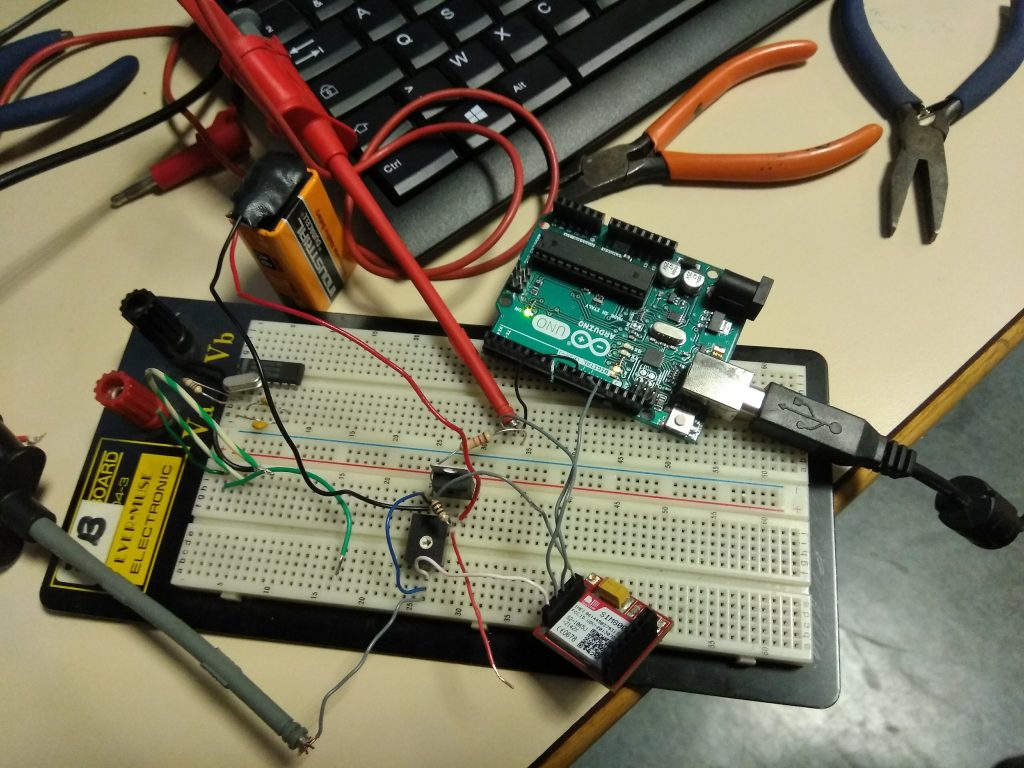
Débugage de la carte de pilotage 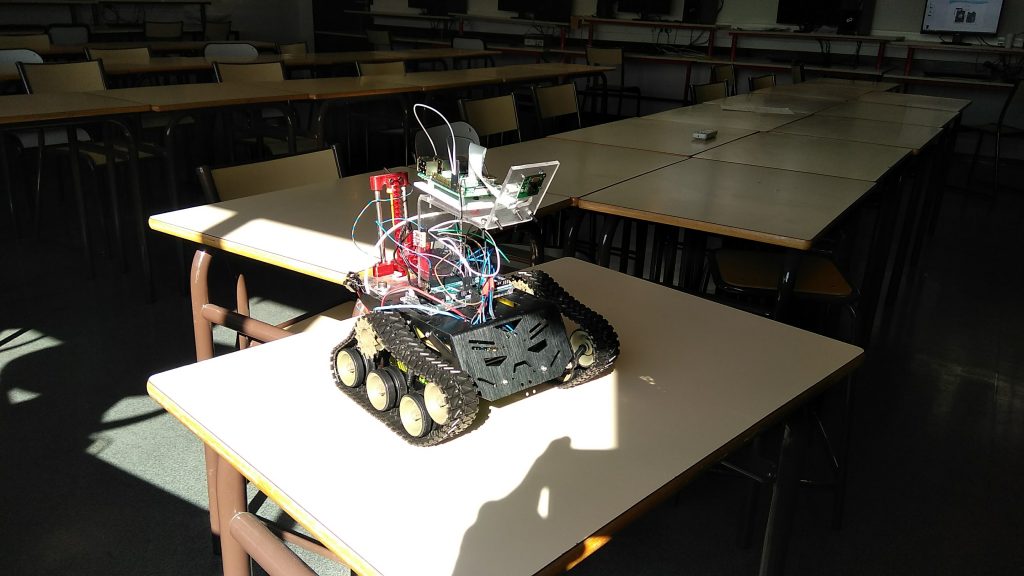
Robot TheGardener 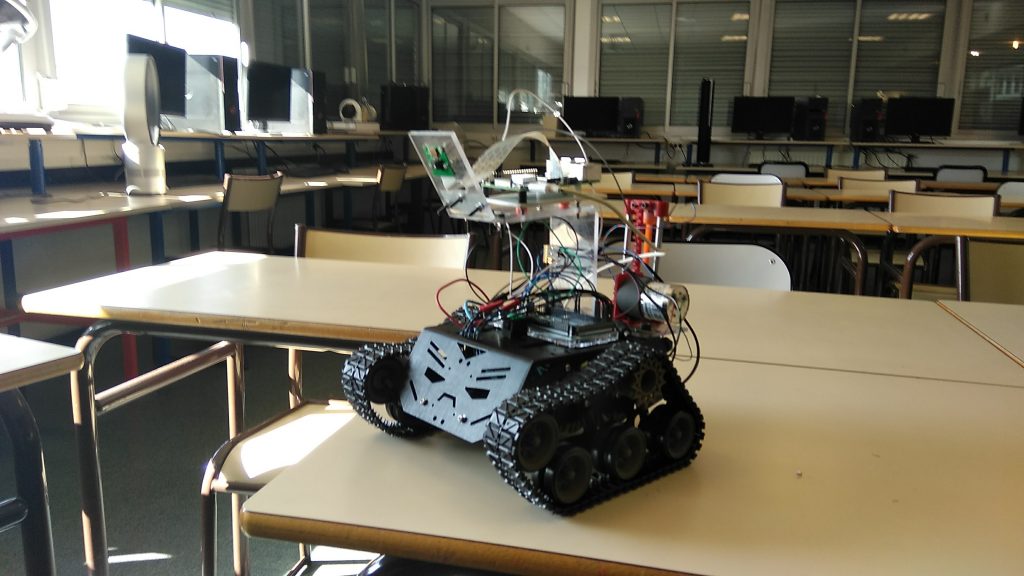
Robot TheGardener 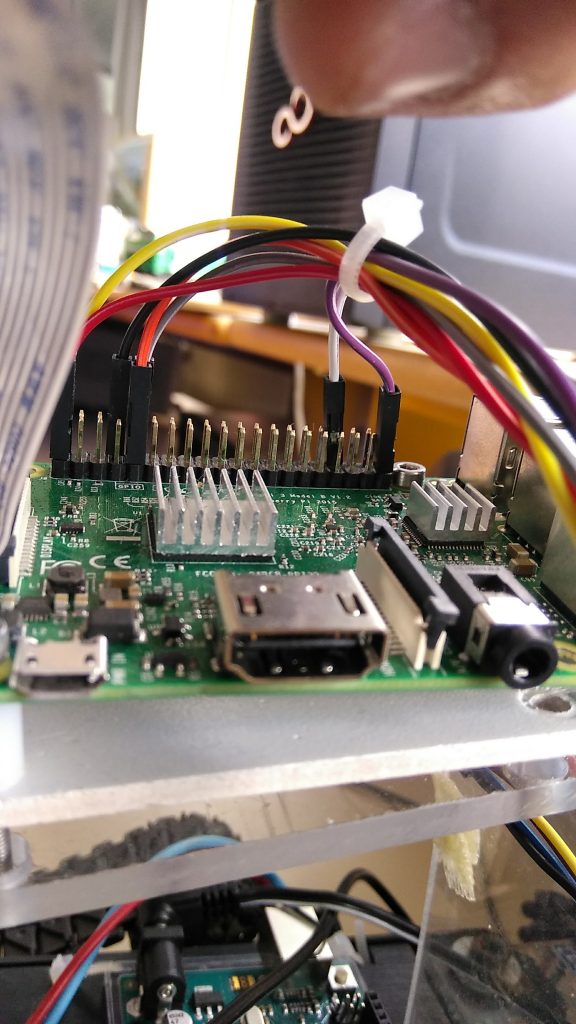
Raspberry pi 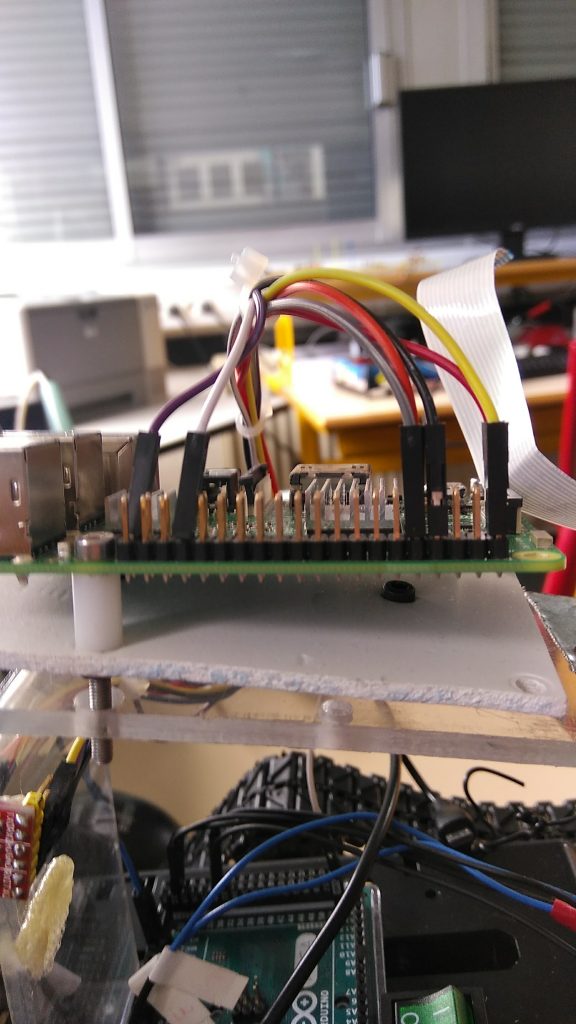
Raspberry pi 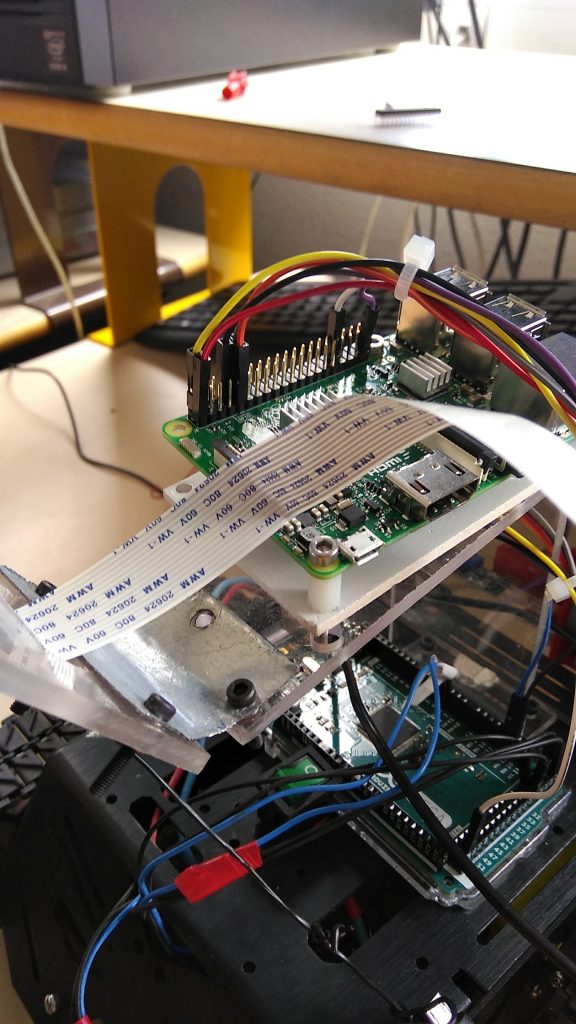
Raspberry pi 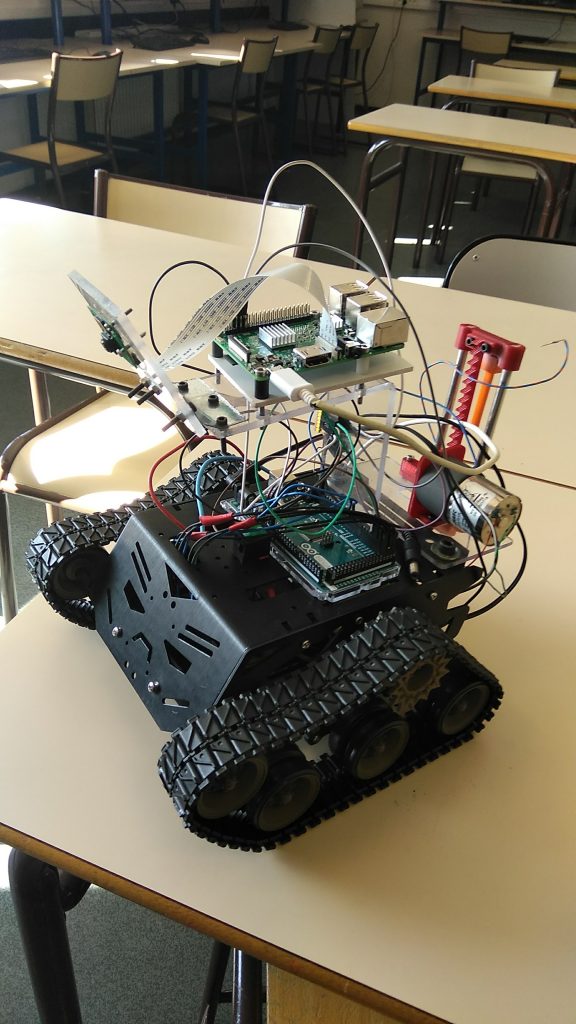
Robot TheGardener 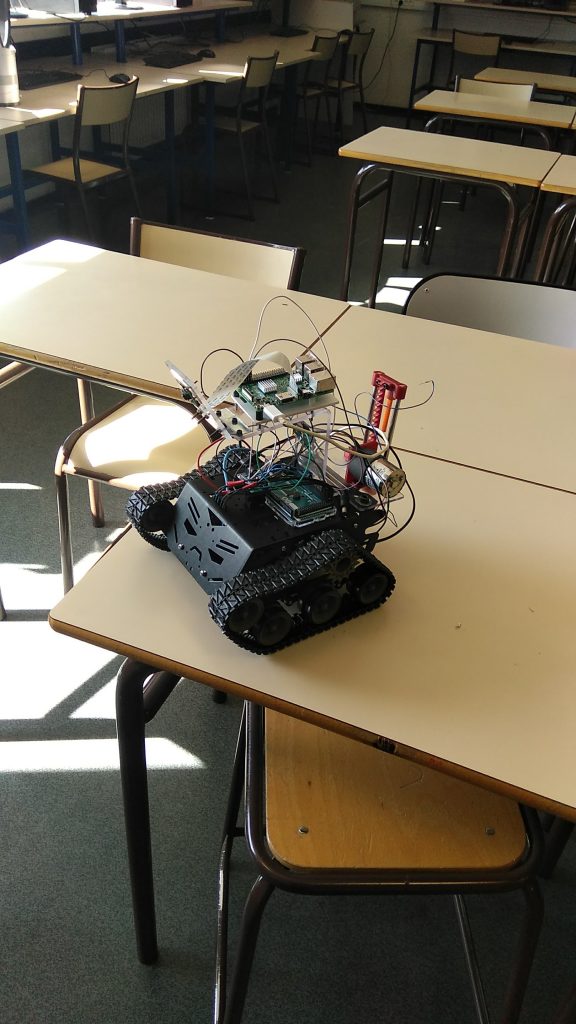
Robot TheGardener 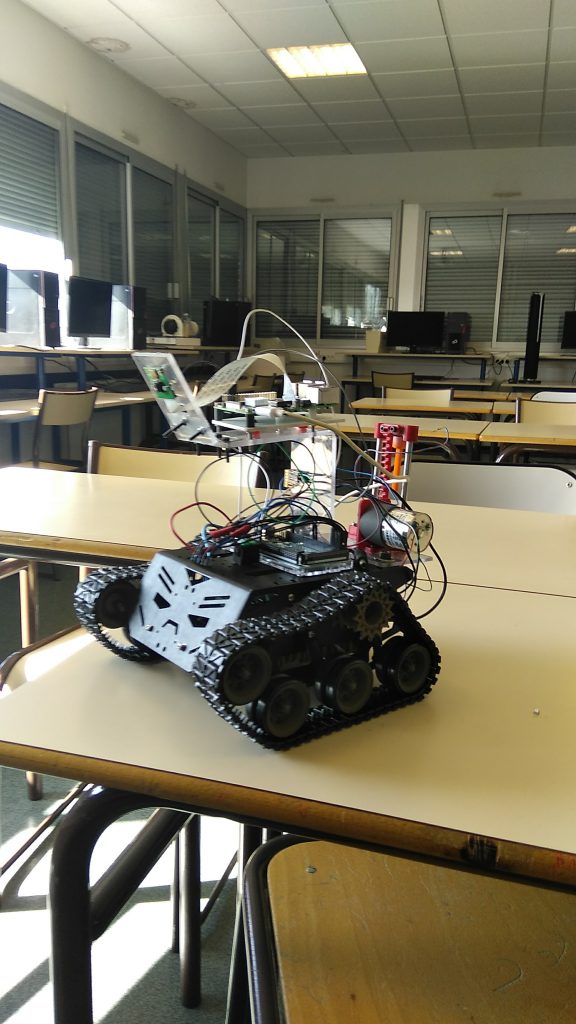
Robot TheGardener
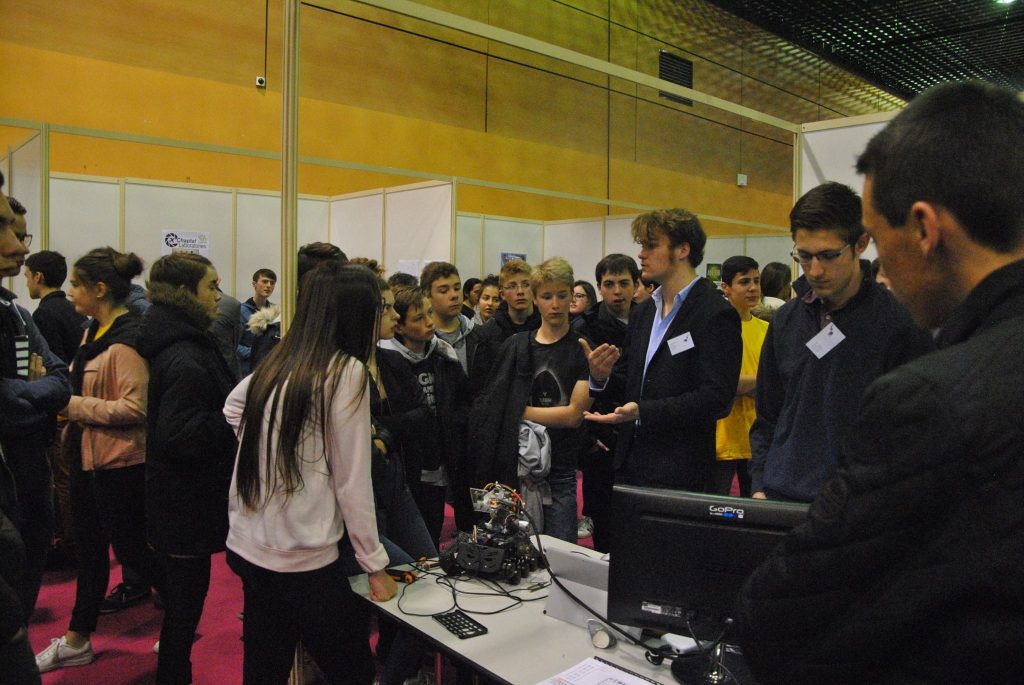
Présentation du projet